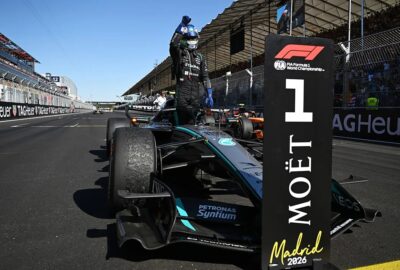
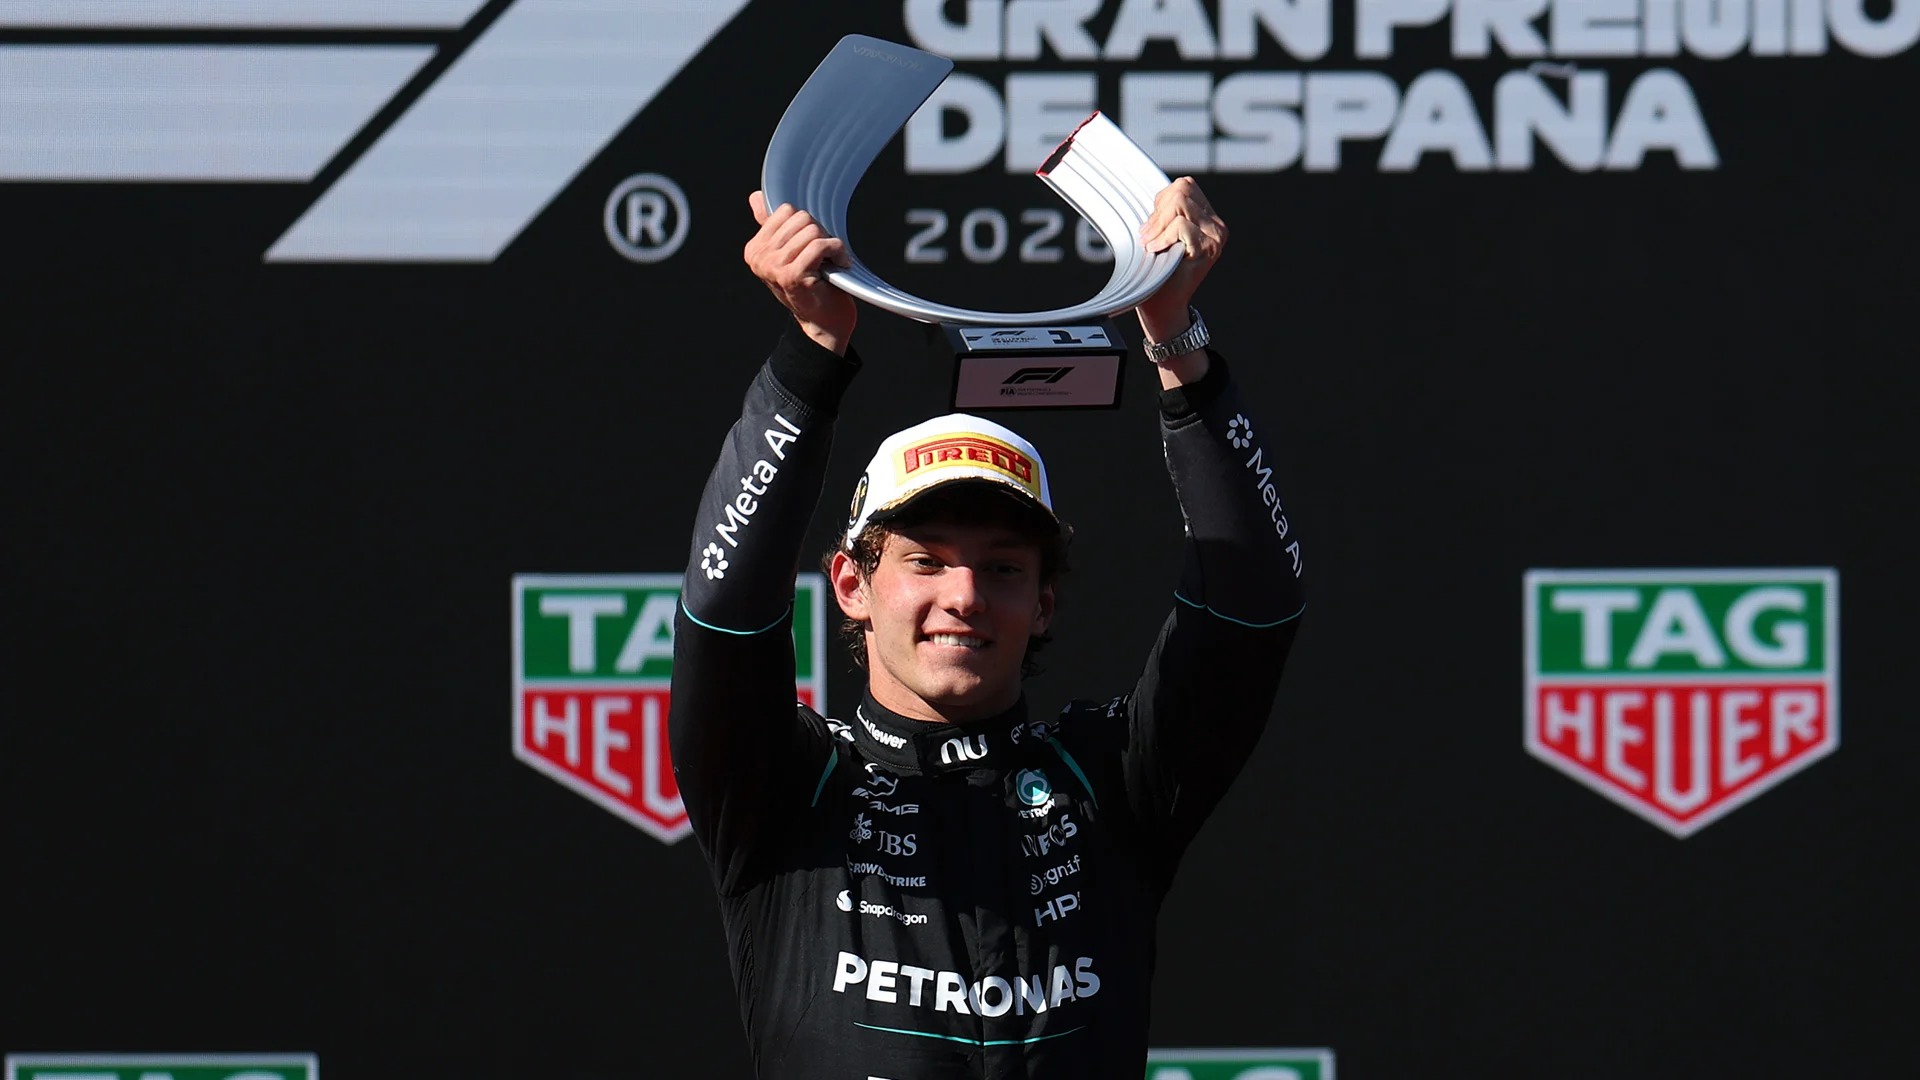
基米·安东内利在马德里赢得F1西班牙大奖赛,表面上的转折来自一次时机极佳的虚拟安全车,但车载数据显示,这并非完全被动等待的好运。兰斯·斯特罗尔停车引发黄旗后,安东内利主动放慢速度,为梅赛德斯策略组多争取了几秒,也让自己赶在虚拟安全车启用后进入维修区。
当时领跑的兰多·诺里斯已经驶过维修区入口,无法立即进站。安东内利仍在最后一个赛段,工程师彼得·博宁顿通过无线电提醒他,赛会很可能启动虚拟安全车。意大利车手没有只按最低要求减速,而是提前收油、降低通过事故区域的速度,把抵达入口的时间向后推迟。
遥测对比说明了这次判断的幅度。与前一圈相比,安东内利通过19号弯时慢了29公里每小时,抵达20号弯制动区时也慢了24公里每小时。在同一片黄旗区域,落后约六秒的马克斯·维斯塔潘通过19号弯时比他快15公里每小时,进入下一制动点时快18公里每小时。
这些差值并不代表安东内利违反竞赛节奏,恰恰相反,他在遵守黄旗要求的同时为策略留下了余量。梅赛德斯判断斯特罗尔的赛车无法迅速移走,策略组先提出虚拟安全车概率,博宁顿再次确认后立即通知车手。托托·沃尔夫透露,从判断形成到信息传给安东内利,整个链条大约只用了三秒。
虚拟安全车信号亮起后,安东内利立即转入维修区,以较低时间损失完成停站,并取得实际上的领先位置。他出站时只排在尚未进站的夏尔·勒克莱尔之后,待策略循环完成便掌握比赛主动权。诺里斯则因为已经错过入口,无法利用同一个时间窗口,原本更占优势的比赛由此改变方向。
赛车运动中的运气通常决定机会是否出现,执行则决定谁能拿走机会。安东内利无法预知赛会何时按下虚拟安全车按钮,但他可以通过降低速度扩大反应窗口;梅赛德斯也无法保证事故一定触发中立程序,却提前把可能性转化为清晰指令。两端的判断在几秒内衔接,才让偶然事件成为可执行策略。
这场胜利因此不应只被概括为“捡到虚拟安全车”。安东内利展现了对赛道状态和维修区位置的即时理解,梅赛德斯则用简短的信息链避免迟疑。类似机会在一个赛季中不会频繁出现,但冠军竞争往往由这些极短的窗口拉开差距:速度决定车手能否留在争胜范围,判断和协作决定机会到来时谁先完成最后一步。